 Искусственный интеллект в робототехнике — это совокупность методов и технологий, включая компьютерное зрение, машинное обучение и адаптивное управление, которые позволяют повышать эффективность автоматизации. В отличие от классических роботов, работающих по жесткой программе, интеллектуальные системы распознают объекты, корректируют действия в реальном времени и перенастраиваются при смене продукции без полной замены оснастки. Такой подход уже меняет автоматизацию на складах, в цехах и на производственных линиях.
Будущее связано с развитием агентного ИИ (систем, способных самостоятельно ставить промежуточные цели и корректировать планы) и воплощенного интеллекта (обучения через физическое взаимодействие со средой). Эти технологии проходят пилотную апробацию и в ближайшие годы начнут масштабироваться в промышленности.
В статье рассмотрим, какие ИИ-решения уже дают измеримый эффект, а какие только входят в инженерную практику.
История пересечения робототехники и искусственного интеллекта
В истории ИИ в робототехнике выделяют четыре этапа.
1950–1960-е: зарождение
В 1956 году на Дартмутской конференции впервые официально прозвучал термин «искусственный интеллект». В то же время развивалась робототехника: в 1961 году первый промышленный робот Uimate начал работать на конвейере Geeal Motos. Однако это была еще «слепая» машина: она выполняла заученные движения без обратной связи.
Прорыв произошел в 1966–1972 годах, когда Стэнфордский исследовательский институт (SRI) создал Shakey — первого мобильного робота, способного воспринимать окружение через камеры и датчики, строить простые планы и выполнять последовательности действий. Это был прототип, который часто называют первым роботом с элементами ИИ.
1970–1980-е: появление «чувств»
В промышленности роботы начали оснащать техническим зрением и датчиками силы. В 1973 году в Эдинбургском университете представили робота Feddy II, способного собирать объекты с помощью зрения и осязания. Тогда же появляются первые человекоподобные машины. Пример — японский WABOT-1 (1973 год). В это же время начали разрабатывать промышленные манипуляторы нового типа, например SCARA (первый коммерческий образец — 1981 год). Однако их интеллект оставался «символьным»: все решения принимались по жестким логическим правилам.
В середине 1980-х Родни Брукс из MIT предложил альтернативу: строить поведение системы на основе связи восприятия и действия. Эта идея позже легла в основу многих подходов к реактивному управлению.
1990–2000-е: машинное обучение и коммерциализация
В этот период машинное обучение начало дополнять постепенно вытесняло ручное программирование: устройства начали самостоятельно обучаться на собранных данных, а не только выполнять жестко заданные инструкции. Машины вышли за пределы цехов: в 1997 году марсоход Sojoue исследовал поверхность Марса, появились хирургические аппараты, игрушечные роботы (AIBO от Soy, 1999) и первый коммерчески успешный домашний помощник — пылесос Roomba (2002).
Однако прогресс сдерживался ограничениями в вычислительных мощностях и объемах размеченных данных. Глубокие нейросети — многослойные архитектуры для выделения сложных закономерностей — были известны еще с 1980-х, но оставались теоретическим инструментом. Их практическое применение стало возможным только в следующее десятилетие.
2010-е — настоящее время: эра глубокого обучения
К 2010-м годам вычислительные ресурсы и доступные датасеты достигли уровня, необходимого для обучения глубоких нейросетей. Это позволило автоматизированным устройствам научиться распознавать объекты с высокой точностью, прогнозировать траектории в реальном времени и адаптировать усилие захвата под вариативность положения и ориентации деталей.
Сегодня применения искусственного интеллекта в робототехнике прочно вошли в практику. Манипуляторы с компьютерным зрением и силомоментным управлением успешно работают на сборочных и логистических операциях. Однако за этой надежностью стоит системная инженерная работа: при смене продукции адаптация ИИ включает разметку нового датасета, дообучение модели и валидацию. В зависимости от сложности задачи такой процесс занимает от нескольких дней до недель.
Основные направления использования ИИ в робототехнике
ИИ интегрируется в робототехнику по нескольким направлениям, каждое решает задачи в своей области.
Компьютерное зрение
Алгоритмы позволяют роботам распознавать объекты, определять их положение в пространстве, оценивать форму и дефекты. Системы используют 3D-камеры и алгоритмы семантической сегментации (разбивки изображения на смысловые зоны) для точного позиционирования деталей сложной формы, например, литых корпусов. Точность зависит от калибровки системы, освещения и качества разметки датасета.
Обучение с подкреплением
Этот метод позволяет роботу находить эффективные стратегии через серию проб с обратной связью (поощрение за успех, штраф за ошибку). На практике его чаще всего применяют в симуляции, а затем переносят модель на реальное оборудование. В таком процессе требуется экспертиза интегратора: этап переноса (sim‑to‑eal) сопровождается адаптацией к шумам, люфтам и динамике, а также внедрением ограничений по скорости, усилию и зонам. Без этой адаптации модель может оказаться нестабильной в цехе, поэтому после переноса она проходит тесты на стабильность, повторяемость и отказоустойчивость.
Прогнозирование и планирование движений
Расчет траекторий для роботов с несколькими степенями свободы в изменяющейся среде — вычислительно емкая задача. ИИ-решения на основе нейросетей и методов обучения с подкреплением позволяют строить траектории в реальном времени с учетом препятствий и ограничений манипулятора. В промышленности такие подходы чаще используются в пилотных проектах. На серийных линиях нейросети обычно дополняют классические алгоритмы планирования, не заменяя их полностью.
Адаптивное управление силой и захватом
Системы, совмещающие компьютерное зрение и силомоментное управление, дают роботу возможность регулировать усилие захвата в зависимости от жесткости, хрупкости или деформируемости объекта. Для этого используются тензодатчики и датчики крутящего момента в запястье, а также захватные устройства разных типов: вакуумные, параллельные или мягкие.
Автономная навигация
Является основой для мобильных робототехнических платформ (AGV/AMR) на складах и в цехах. AGV следуют по фиксированным маршрутам (магнитная лента, QR-метки), AMR строят траектории в реальном времени на основе карт и данных сенсоров.
В сочетании с манипулятором такая платформа образует мобильного робота для задач загрузки и внутренней логистики. Навигация идет в связке с системами безопасности: лидарами как датчиками препятствий, световыми завесами и кнопками аварийной остановки.
Промышленные задачи, где применение ИИ наиболее перспективно:
контроль качества литья и штамповки: ИИ-классификация дефектов по изображению — снижение доли брака и объективная оценка вместо субъективного контроля;
сортировка разнородных деталей: нейросетевое распознавание положения на конвейере — повышение производительности линии;
адаптивный захват хрупких изделий: управление силой на основе данных с сенсоров — снижение процента повреждений;
автономная транспортировка: ИИ-навигация AGV/AMR по динамическим маршрутам — оптимизация внутрицеховой логистики;
быстрая переналадка: дообучение модели на новых типоразмерах продукции — сокращение времени перехода на новый продукт.
Использование ИИ в робототехнике снижает долю ручного труда, повышает повторяемость операций и сокращает длительность переналадок. Но предсказуемый результат требует качественных сенсоров, стабильной оснастки, корректных датасетов и валидации алгоритмов в реальных производственных условиях.
Современные разработки и развитие
Наблюдается тенденция к интеграции ИИ-компонентов в экосистемы: модели обучаются на больших данных и взаимодействуют с физическим миром.
Главный тренд — фундаментальные модели (Visio-Laguage-Actio, или VLA), которые объединяют понимание команды на естественном языке, анализ визуальной сцены и генерацию движений в одной нейросети. Вместо трех отдельных модулей робот получает сквозную систему «язык — зрение — действие». Это ключевая технология в рамках парадигмы Physical AI — применения ИИ для управления физическими устройствами с учетом требований к детерминизму, безопасности и валидации.
Параллельно развивается агентный ИИ. Если VLA-модели отвечают за быстрое восприятие и выполнение действий, то агентный ИИ берет на себя стратегическое планирование: он разбивает сложные задачи на этапы, корректирует план при ошибках и принимает решения в нестандартных ситуациях. Гибридный подход — сочетание VLA-моделей и агентного ИИ — изучается в пилотных проектах и показывает потенциал для работы в сложных, непредсказуемых средах, например, при сортировке разнородных объектов.
Еще одно перспективное направление — воплощенный интеллект (Embodied AI), при котором робот учится через физическое взаимодействие со средой, а не только на статичных данных. Это позволяет ему лучше понимать динамику объектов и адаптироваться к новым условиям без перепрограммирования. В промышленности чаще применяют комбинированный подход: основная часть обучения — в симуляции, дообучение — на реальном оборудовании.
В разных регионах мира сложились свои стратегии развития ИИ-робототехники:
Европа делает ставку на технологический суверенитет. Проект GRAIL (Geeative Robotics & AI fo EU Idustial Leadeship) разрабатывает одну из первых европейских генеративных ИИ-моделей с агентной архитектурой, встроенным контролем человека и соблюдением требований EU AI Act.
США делают акцент на прорывных исследованиях и частных инвестициях: Caegie Mello и MIT ведут разработки агентных систем, часть которых проходит пилотные внедрения на производстве.
Китай в документах (в том числе в 15-м пятилетнем плане на 2026–2030) рассматривает воплощенный интеллект как одно из направлений развития робототехники. Внедрение в промышленность идет постепенно: многие проекты находятся в стадии пилотных запусков.
Россия сосредоточена на импортозамещении: разрабатываются отечественные аппаратные платформы и нейросетевые ускорители для создания робототехники на российской компонентной базе.
Что ждать в следующие пять-десять лет?
Согласно отчету Международной федерации робототехники (IFR) «Wold Robotics 2025», массовая интеграция ИИ в промышленность выйдет на новый уровень.
Распространение получат виртуальные среды для обучения моделей, что ускорит подготовку алгоритмов. Эти модели будут дополнять детерминированные алгоритмы, но не заменять их целиком: требования по точности, времени и безопасности пока не позволяют полагаться только на нейросети.
Снижение стоимости, стандартизация интерфейсов и развитие модульных платформ помогут сократить сроки и сделать робототехнику доступной для предприятий среднего масштаба.
Развитие идет от единичных внедрений к системным решениям, где ИИ становится частью архитектуры промышленной автоматизации, но в сочетании с традиционными методами управления и процедурами валидации.
Компания «LT Robotics» помогает предприятиям пройти этот путь. Мы интегрируем роботизированные системы с компьютерным зрением, силомоментным управлением и элементами ИИ, адаптируя технологические тренды под задачи конкретного производства. Предлагаем инженерно выверенные шаги к повышению эффективности предприятий.


с 9:00 до 19:00
пн-пт
Санкт-Петербург
Москва
Екатеринбург
Нижний Новгород
Краснодар
Ростов-на-Дону
Выберите город:
Санкт-Петербург
Москва
Екатеринбург
Нижний Новгород
Краснодар
Ростов-на-Дону
Искусственный интеллект в робототехнике: настоящее и будущее
Искусственный интеллект в робототехнике — это совокупность методов и технологий, включая компьютерное зрение, машинное обучение и адаптивное управление, которые позволяют повышать эффективность автоматизации. В отличие от классических роботов, работающих по жесткой программе, интеллектуальные системы распознают объекты, корректируют действия в реальном времени и перенастраиваются при смене продукции без полной замены оснастки. Такой подход уже меняет автоматизацию на складах, в цехах и на производственных линиях.
Будущее связано с развитием агентного ИИ (систем, способных самостоятельно ставить промежуточные цели и корректировать планы) и воплощенного интеллекта (обучения через физическое взаимодействие со средой). Эти технологии проходят пилотную апробацию и в ближайшие годы начнут масштабироваться в промышленности.
В статье рассмотрим, какие ИИ-решения уже дают измеримый эффект, а какие только входят в инженерную практику.
История пересечения робототехники и искусственного интеллекта
В истории ИИ в робототехнике выделяют четыре этапа.
1950–1960-е: зарождение
В 1956 году на Дартмутской конференции впервые официально прозвучал термин «искусственный интеллект». В то же время развивалась робототехника: в 1961 году первый промышленный робот Unimate начал работать на конвейере General Motors. Однако это была еще «слепая» машина: она выполняла заученные движения без обратной связи.
Прорыв произошел в 1966–1972 годах, когда Стэнфордский исследовательский институт (SRI) создал Shakey — первого мобильного робота, способного воспринимать окружение через камеры и датчики, строить простые планы и выполнять последовательности действий. Это был прототип, который часто называют первым роботом с элементами ИИ.
1970–1980-е: появление «чувств»
В промышленности роботы начали оснащать техническим зрением и датчиками силы. В 1973 году в Эдинбургском университете представили робота Freddy II, способного собирать объекты с помощью зрения и осязания. Тогда же появляются первые человекоподобные машины. Пример — японский WABOT-1 (1973 год). В это же время начали разрабатывать промышленные манипуляторы нового типа, например SCARA (первый коммерческий образец — 1981 год). Однако их интеллект оставался «символьным»: все решения принимались по жестким логическим правилам.
В середине 1980-х Родни Брукс из MIT предложил альтернативу: строить поведение системы на основе связи восприятия и действия. Эта идея позже легла в основу многих подходов к реактивному управлению.
1990–2000-е: машинное обучение и коммерциализация
В этот период машинное обучение начало дополнять постепенно вытесняло ручное программирование: устройства начали самостоятельно обучаться на собранных данных, а не только выполнять жестко заданные инструкции. Машины вышли за пределы цехов: в 1997 году марсоход Sojourner исследовал поверхность Марса, появились хирургические аппараты, игрушечные роботы (AIBO от Sony, 1999) и первый коммерчески успешный домашний помощник — пылесос Roomba (2002).
Однако прогресс сдерживался ограничениями в вычислительных мощностях и объемах размеченных данных. Глубокие нейросети — многослойные архитектуры для выделения сложных закономерностей — были известны еще с 1980-х, но оставались теоретическим инструментом. Их практическое применение стало возможным только в следующее десятилетие.
2010-е — настоящее время: эра глубокого обучения
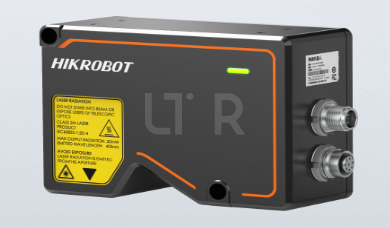 К 2010-м годам вычислительные ресурсы и доступные датасеты достигли уровня, необходимого для обучения глубоких нейросетей. Это позволило автоматизированным устройствам научиться распознавать объекты с высокой точностью, прогнозировать траектории в реальном времени и адаптировать усилие захвата под вариативность положения и ориентации деталей.
Сегодня применения искусственного интеллекта в робототехнике прочно вошли в практику. Манипуляторы с компьютерным зрением и силомоментным управлением успешно работают на сборочных и логистических операциях. Однако за этой надежностью стоит системная инженерная работа: при смене продукции адаптация ИИ включает разметку нового датасета, дообучение модели и валидацию. В зависимости от сложности задачи такой процесс занимает от нескольких дней до недель.
Основные направления использования ИИ в робототехнике
ИИ интегрируется в робототехнику по нескольким направлениям, каждое решает задачи в своей области.
Компьютерное зрение
Алгоритмы позволяют роботам распознавать объекты, определять их положение в пространстве, оценивать форму и дефекты. Системы используют 3D-камеры и алгоритмы семантической сегментации (разбивки изображения на смысловые зоны) для точного позиционирования деталей сложной формы, например, литых корпусов. Точность зависит от калибровки системы, освещения и качества разметки датасета.
Обучение с подкреплением
Этот метод позволяет роботу находить эффективные стратегии через серию проб с обратной связью (поощрение за успех, штраф за ошибку). На практике его чаще всего применяют в симуляции, а затем переносят модель на реальное оборудование. В таком процессе требуется экспертиза интегратора: этап переноса (sim‑to‑real) сопровождается адаптацией к шумам, люфтам и динамике, а также внедрением ограничений по скорости, усилию и зонам. Без этой адаптации модель может оказаться нестабильной в цехе, поэтому после переноса она проходит тесты на стабильность, повторяемость и отказоустойчивость.
Прогнозирование и планирование движений
Расчет траекторий для роботов с несколькими степенями свободы в изменяющейся среде — вычислительно емкая задача. ИИ-решения на основе нейросетей и методов обучения с подкреплением позволяют строить траектории в реальном времени с учетом препятствий и ограничений манипулятора. В промышленности такие подходы чаще используются в пилотных проектах. На серийных линиях нейросети обычно дополняют классические алгоритмы планирования, не заменяя их полностью.
Адаптивное управление силой и захватом
Системы, совмещающие компьютерное зрение и силомоментное управление, дают роботу возможность регулировать усилие захвата в зависимости от жесткости, хрупкости или деформируемости объекта. Для этого используются тензодатчики и датчики крутящего момента в запястье, а также захватные устройства разных типов: вакуумные, параллельные или мягкие.
Автономная навигация
Является основой для мобильных робототехнических платформ (AGV/AMR) на складах и в цехах. AGV следуют по фиксированным маршрутам (магнитная лента, QR-метки), AMR строят траектории в реальном времени на основе карт и данных сенсоров.
В сочетании с манипулятором такая платформа образует мобильного робота для задач загрузки и внутренней логистики. Навигация идет в связке с системами безопасности: лидарами как датчиками препятствий, световыми завесами и кнопками аварийной остановки.
Промышленные задачи, где применение ИИ наиболее перспективно:
-
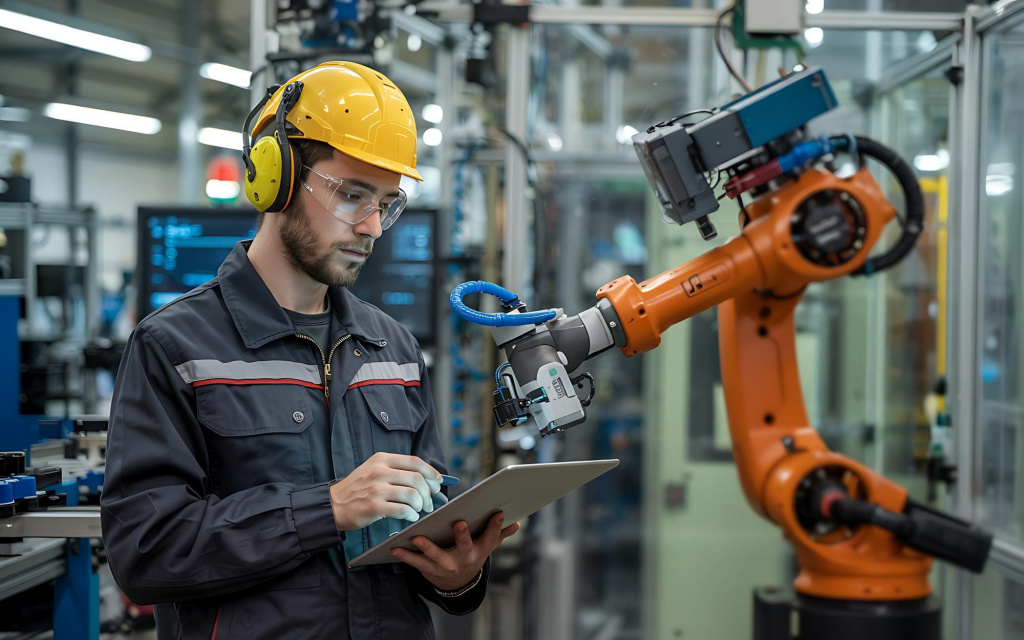 контроль качества литья и штамповки: ИИ-классификация дефектов по изображению — снижение доли брака и объективная оценка вместо субъективного контроля;
-
сортировка разнородных деталей: нейросетевое распознавание положения на конвейере — повышение производительности линии;
-
адаптивный захват хрупких изделий: управление силой на основе данных с сенсоров — снижение процента повреждений;
-
автономная транспортировка: ИИ-навигация AGV/AMR по динамическим маршрутам — оптимизация внутрицеховой логистики;
-
быстрая переналадка: дообучение модели на новых типоразмерах продукции — сокращение времени перехода на новый продукт.
Использование ИИ в робототехнике снижает долю ручного труда, повышает повторяемость операций и сокращает длительность переналадок. Но предсказуемый результат требует качественных сенсоров, стабильной оснастки, корректных датасетов и валидации алгоритмов в реальных производственных условиях.
Современные разработки и развитие
Наблюдается тенденция к интеграции ИИ-компонентов в экосистемы: модели обучаются на больших данных и взаимодействуют с физическим миром.
Главный тренд — фундаментальные модели (Vision-Language-Action, или VLA), которые объединяют понимание команды на естественном языке, анализ визуальной сцены и генерацию движений в одной нейросети. Вместо трех отдельных модулей робот получает сквозную систему «язык — зрение — действие». Это ключевая технология в рамках парадигмы Physical AI — применения ИИ для управления физическими устройствами с учетом требований к детерминизму, безопасности и валидации.
Параллельно развивается агентный ИИ. Если VLA-модели отвечают за быстрое восприятие и выполнение действий, то агентный ИИ берет на себя стратегическое планирование: он разбивает сложные задачи на этапы, корректирует план при ошибках и принимает решения в нестандартных ситуациях. Гибридный подход — сочетание VLA-моделей и агентного ИИ — изучается в пилотных проектах и показывает потенциал для работы в сложных, непредсказуемых средах, например, при сортировке разнородных объектов.
Еще одно перспективное направление — воплощенный интеллект (Embodied AI), при котором робот учится через физическое взаимодействие со средой, а не только на статичных данных. Это позволяет ему лучше понимать динамику объектов и адаптироваться к новым условиям без перепрограммирования. В промышленности чаще применяют комбинированный подход: основная часть обучения — в симуляции, дообучение — на реальном оборудовании.
В разных регионах мира сложились свои стратегии развития ИИ-робототехники:
-
Европа делает ставку на технологический суверенитет. Проект GRAIL (Generative Robotics & AI for EU Industrial Leadership) разрабатывает одну из первых европейских генеративных ИИ-моделей с агентной архитектурой, встроенным контролем человека и соблюдением требований EU AI Act.
-
США делают акцент на прорывных исследованиях и частных инвестициях: Carnegie Mellon и MIT ведут разработки агентных систем, часть которых проходит пилотные внедрения на производстве.
-
Китай в документах (в том числе в 15-м пятилетнем плане на 2026–2030) рассматривает воплощенный интеллект как одно из направлений развития робототехники. Внедрение в промышленность идет постепенно: многие проекты находятся в стадии пилотных запусков.
-
Россия сосредоточена на импортозамещении: разрабатываются отечественные аппаратные платформы и нейросетевые ускорители для создания робототехники на российской компонентной базе.
Что ждать в следующие пять-десять лет?
Согласно отчету Международной федерации робототехники (IFR) «World Robotics 2025», массовая интеграция ИИ в промышленность выйдет на новый уровень.
Распространение получат виртуальные среды для обучения моделей, что ускорит подготовку алгоритмов. Эти модели будут дополнять детерминированные алгоритмы, но не заменять их целиком: требования по точности, времени и безопасности пока не позволяют полагаться только на нейросети.
Снижение стоимости, стандартизация интерфейсов и развитие модульных платформ помогут сократить сроки и сделать робототехнику доступной для предприятий среднего масштаба.
Развитие идет от единичных внедрений к системным решениям, где ИИ становится частью архитектуры промышленной автоматизации, но в сочетании с традиционными методами управления и процедурами валидации.
Компания «LT Robotics» помогает предприятиям пройти этот путь. Мы интегрируем роботизированные системы с компьютерным зрением, силомоментным управлением и элементами ИИ, адаптируя технологические тренды под задачи конкретного производства. Предлагаем инженерно выверенные шаги к повышению эффективности предприятий.
01.10.2026
Рекомендуемые товары
Нет в наличии
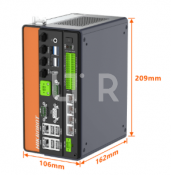
Контроллеры машинного зрения серии VС3000
Производитель :
HIKROBOT
Страна производства :
Китай
Нет в наличии
2D Матричные камеры серии CH
Производитель :
HIKROBOT
Страна производства :
Китай


Больше интересных статей