

с 9:00 до 19:00
пн-пт
Санкт-Петербург
Москва
Екатеринбург
Нижний Новгород
Краснодар
Ростов-на-Дону
Выберите город:
Санкт-Петербург
Москва
Екатеринбург
Нижний Новгород
Краснодар
Ростов-на-Дону
Манипуляторы для паллетирования
Нет в наличии
Производитель : Yaskawa
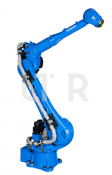
Манипулятор Yaskawa GP 70L
Производитель :
Yaskawa
Страна производства :
Япония
Полезная нагрузка :
70 кг
Максимальный радиус действия :
2 732 мм
Точность позиционирования :
0.05 мм
Степень защиты IP :
запястье имеет класс защиты ip67, корпус - стандарт ip54
Цена: по запросу
Подробнее
Нет в наличии
Производитель : Yaskawa
Манипулятор Yaskawa GP 50
Производитель :
Yaskawa
Страна производства :
Япония
Полезная нагрузка :
50 кг
Максимальный радиус действия :
2 061 мм
Точность позиционирования :
0.03 мм
Степень защиты IP :
запястье имеет класс защиты ip67, корпус - стандарт ip54
Цена: по запросу
Подробнее
Нет в наличии
Производитель : Yaskawa
Манипулятор Yaskawa GP 25
Производитель :
Yaskawa
Страна производства :
Япония
Полезная нагрузка :
25 кг
Максимальный радиус действия :
1 730 мм
Точность позиционирования :
0.02 мм
Степень защиты IP :
запястье имеет класс защиты ip67, корпус - стандарт ip54
Цена: по запросу
Подробнее
На сайте представлены не все роботизированные решения
Звоните по телефону +7 (812) 955-65-41 или заполните форму заявки, и мы поможем вам найти необходимое оборудование.
Нет в наличии
Производитель : Yaskawa
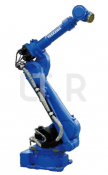
Манипулятор Yaskawa GP 180
Производитель :
Yaskawa
Страна производства :
Япония
Полезная нагрузка :
180 кг
Максимальный радиус действия :
2 702 мм
Точность позиционирования :
0.05 мм
Степень защиты IP :
запястье имеет класс защиты ip67, корпус - стандарт ip54
Цена: по запросу
Подробнее
Нет в наличии
Производитель : Qianjiang Robot Co., Ltd
Манипулятор QJR260-3100M
Производитель :
Qianjiang Robot Co., Ltd
Страна производства :
Китай
Полезная нагрузка :
260 / 300 кг
Максимальный радиус действия :
3157 мм
Точность позиционирования :
±0.05 мм
Степень защиты IP :
30
Цена: по запросу
Подробнее

Нет в наличии
Производитель : Qianjiang Robot Co., Ltd
Манипулятор QJR12-2300
Производитель :
Qianjiang Robot Co., Ltd
Страна производства :
Китай
Полезная нагрузка :
12 кг
Максимальный радиус действия :
2304.8 мм
Точность позиционирования :
±0.05 мм
Степень защиты IP :
30
Цена: по запросу
Подробнее
Нет в наличии
Производитель : Qianjiang Robot Co., Ltd
Манипулятор QJR30-1600
Производитель :
Qianjiang Robot Co., Ltd
Страна производства :
Китай
Полезная нагрузка :
30 кг
Максимальный радиус действия :
1668 мм
Точность позиционирования :
±0.05 мм
Степень защиты IP :
65
Цена: по запросу
Подробнее
Нет в наличии
Производитель : Qianjiang Robot Co., Ltd
Манипулятор QJR50-1
Производитель :
Qianjiang Robot Co., Ltd
Страна производства :
Китай
Полезная нагрузка :
50 кг
Максимальный радиус действия :
2012.4 мм
Точность позиционирования :
±0.07 мм
Степень защиты IP :
30
Цена: по запросу
Подробнее
Нет в наличии
Производитель : Qianjiang Robot Co., Ltd
Манипулятор QJR20-2000
Производитель :
Qianjiang Robot Co., Ltd
Страна производства :
Китай
Полезная нагрузка :
20 кг
Максимальный радиус действия :
2001.7 мм
Точность позиционирования :
±0.05 мм
Степень защиты IP :
65
Цена: по запросу
Подробнее

Нет в наличии
Производитель : Qianjiang Robot Co., Ltd
Манипулятор QJR210-1
Производитель :
Qianjiang Robot Co., Ltd
Страна производства :
Китай
Полезная нагрузка :
210 кг
Максимальный радиус действия :
2688 мм
Точность позиционирования :
±0.02 мм
Степень защиты IP :
65
Цена: по запросу
Подробнее
Нет в наличии
Производитель : Qianjiang Robot Co., Ltd
Манипулятор QJR130-3100M
Производитель :
Qianjiang Robot Co., Ltd
Страна производства :
Китай
Полезная нагрузка :
130 кг
Максимальный радиус действия :
3157 мм
Точность позиционирования :
±0.05 мм
Степень защиты IP :
30
Цена: по запросу
Подробнее
Нет в наличии
Производитель : ABB
Манипулятор IRB 1600
Производитель :
ABB
Страна производства :
Швейцария
Полезная нагрузка :
6 - 10 кг
Максимальный радиус действия :
1200 - 1450 мм
Точность позиционирования :
±0.02 - ±0.05 мм
Количество осей :
6
Цена: по запросу
Подробнее

Нет в наличии
Производитель : Yaskawa
Манипулятор Yaskawa GP12
Производитель :
Yaskawa
Страна производства :
Япония
Полезная нагрузка :
12 кг
Максимальный радиус действия :
1440 мм
Точность позиционирования :
±0.02 мм
Количество осей :
6
Цена: по запросу
Подробнее
Роботы-паллетайзеры
На фоне дефицита кадров и роста требований к качеству и скорости отгрузки предприятия все чаще автоматизируют паллетирование — одну из самых трудоемких и рутинных операций. Ручная укладка на поддоны медленна и чревата ошибками из-за усталости персонала. Роботы паллетайзеры устраняют эти недостатки: повышают скорость отгрузки и обеспечивают стабильное качество операции.
Что такое робот-паллетайзер
Это автоматизированное устройство для послойной укладки товаров на поддоны (паллеты) по заданной программе, как правило, в составе роботизированной ячейки или производственной линии. Схему размещения — количество слоев, ориентацию грузов, порядок захвата — разрабатывает инженер-технолог с учетом требований к устойчивости, габаритам и логистике. Программирование траекторий и настройку робота выполняет инженер-робототехник или инженер-программист.
В мировой практике применяют несколько типов решений: сочлененные манипуляторы, портальные (декартовы) системы, 4-осевые специализированные укладчики и коллаборативные роботы (коботы). Компания «LT Robotics» работает с каждым из этих типов: интегрирует сочлененных роботов QJAR, Yaskawa, KUKA, ABB, строит портальные комплексы на базе их компонентов и систем управления, а также внедряет коботов для безопасной работы без ограждений (с соблюдением ISO 10218 и ISO/TS 15066).
Как работают
Технологический цикл манипулятора паллетайзера состоит из нескольких этапов:
-
Подача продукции. Изделия поступают в зону загрузки по конвейеру или транспортной системе.
-
Распознавание. Обнаружение и позиционирование продукции обеспечивается фотоэлектрическими датчиками (универсальны для большинства типов тары), емкостными или ультразвуковыми — для сложных материалов. Индуктивные датчики применяются для контроля наличия и положения металлических поддонов. Для определения ориентации изделия используется система технического зрения с камерами и контроллером обработки изображений.
-
Захват и укладка. Робот с захватным механизмом (вакуумным, механическим, магнитным) берет изделие и размещает его на поддоне строго по программе.
Ключевые параметры — схема раскладки, скорость, последовательность — задаются через сенсорный пульт (панель оператора) или удаленный терминал (компьютер со специализированным ПО). Для оперативных изменений используется интуитивный интерфейс, для сложных задач (разработка новых траекторий, интеграция с линией, офлайн-программирование) — специальное ПО, с которым работает инженер-программист.
Синхронизация с линией и подбор оснастки под тип тары. Паллетайзер интегрируется с конвейером через обмен сигналами (дискретные I/O): «готов к приему», «поддон на месте», «цикл завершен». При настройке программы учитывают грузоподъемность и радиус действия робота, геометрию упаковки и состояние поддонов.
Сменные захваты и быстрая смена программ позволяют за короткое время перенастраиваться между типами тары (мешки, ящики, бутылки, банки).
Преимущества роботов для паллетирования
-
производительность. Манипулятор работает в стабильном темпе без снижения скорости к концу смены. Типовой показатель — до 15–20 циклов в минуту для легких упаковок (до ~10 кг). Для тяжелых грузов (мешки от 25 кг) производительность ниже и определяется массой и кинематикой конкретного робота. Коэффициент использования оборудования повышается за счет круглосуточной работы и отсутствия перерывов;
-
экономика. Сокращение ручного труда на тяжелых операциях снижает фонд оплаты труда, затраты на спецодежду, обучение и больничные листы. В проектах с высокой загрузкой линии окупаемость часто достигается за 2–3 года: расчет выполняется индивидуально под параметры производства;
-
качество. Повторяемость позиционирования самого робота составляет, как правило, ±0,05–0,1 мм. С учетом допусков линии, оснастки и состояния поддонов реальная точность укладки находится в диапазоне ±1–5 мм, что исключает перекосы, падение и повреждение продукции. Уровень брака снижается до статистически незначимых величин;
-
безопасность. Исключение тяжелых и монотонных операций снижает риск производственных травм и текучесть кадров на этих участках. Стационарные системы дополняются световыми завесами и лазерными сканерами для автоматической остановки при проникновении сотрудников в рабочую зону;
-
гибкость. В типовых сценариях переналадка занимает 5–15 минут при наличии быстросъемной оснастки и готовых программ;
-
интеграция. Роботы для паллетирования поддерживают промышленные протоколы связи (EtherNet/IP, PROFINET, EtherCAT — стандарты для обмена данными между оборудованием в реальном времени), что обеспечивает совместимость с существующими линиями и передачу данных в MES/ERP-системы (управление производством и планирование ресурсов);
-
масштабируемость. Модульные решения позволяют поэтапно расширять систему и встраивать ее в помещения с ограниченной площадью. Унификация узлов упрощает обеспечение складов.
Купить паллетайзер — значит получить инструмент для системного повышения эффективности производства.
Сферы применения
-
пищевая промышленность и напитки — укладка бутылок, банок, коробок с молочной и прочей продукцией на поддоны;
-
химическая промышленность — работа с мешками (в том числе клапанными), крупногабаритными контейнерами, бочками, коробками с сыпучими материалами и жидкостями;
-
строительные материалы — укладка мешков с цементом, гипсом, сухими смесями, а также кирпича и блоков;
-
фармацевтика — упаковка лекарственных средств и медицинских изделий с высокими требованиями к точности и санитарным нормам;
-
логистика и складирование — паллетирование готовой продукции и депаллетирование (автоматический съем продукции с поддона для подачи на линию).
Смежные процессы: паллетоупаковка
После укладки груза для его фиксации и защиты при транспортировке паллет часто отправляют на обмотку стретч-пленкой. Этот этап тоже поддается автоматизации: это могут быть как отдельные паллетоупаковщики, так и решения, встроенные в общую технологическую линию.
Индивидуальный подход
Компания «LT Robotics» занимается анализом производства, подбором конфигурации робототехники, поставкой, монтажом и пусконаладкой. Решив купить робот паллетайзер у нас, вы получаете комплексное сопровождение: от расчета окупаемости до интеграции в линию производства.